
机器人定位资料问答:定位状态与协方差类型怎样分读
2026-11-05
机器人定位资料问答:定位状态与协方差类型怎样分读
机器人定位资料写着“已取得定位”,是否就能把旁边的协方差说明填成“已知”?在ROS2卫星定位消息中,定位状态与位置协方差类型有分别定义的字段。一个状态不能替另一个字段作答。本文阅读NavSatStatus与NavSatFix原始定义,用明确虚构的户外机器人条目解释资料问题,不接收真实定位信号、不计算误差,也不对导航能力作结论。
定位状态首先描述哪类信息
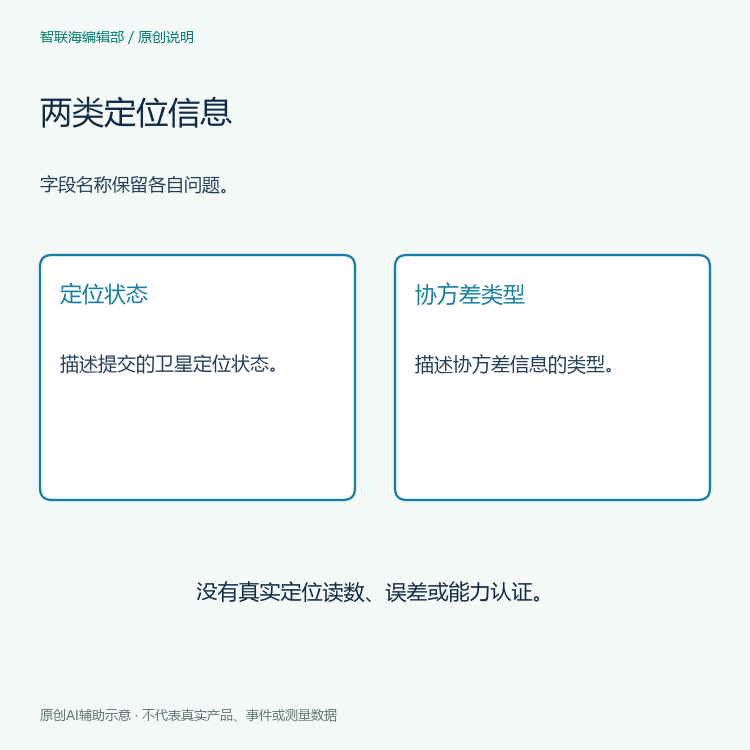
官方NavSatStatus定义列出定位状态及相关常量,并另有表示所用卫星系统信号的服务字段。阅读时,应保留所述字段的完整身份。仅把多个不同来源的词压成一个“定位等级”,可能让读者不知道作者说的是定位状态、信号系统还是另外一种评价。
型号库可以引用消息定义解释术语,但公开定义不是某个接收器的观测记录。贡献者仍需说明型号条目采用哪项接口、哪份实现资料,以及其状态陈述来自何处。没有这些关系时,编辑不应根据一个熟悉的GNSS名称自行补出实际测量经过。
位置协方差类型回答的是另一个问题
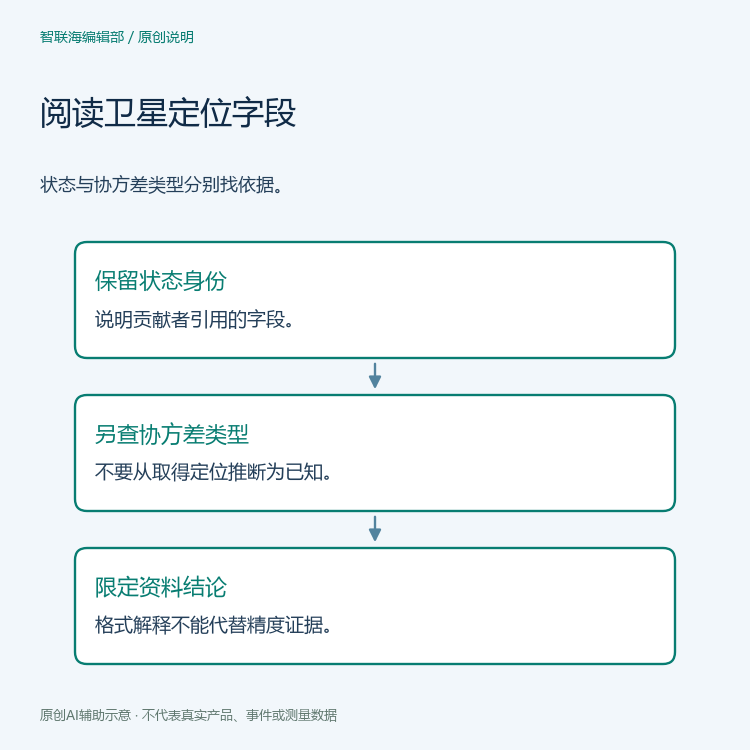
官方NavSatFix定义包含定位状态对象、位置字段、位置协方差以及position_covariance_type。其协方差类型分别提供未知、近似、已知对角项和已知等语义。它们描述协方差信息的类型,不能直接改写成产品质量从低到高的排名。
因此,即使资料明确报告了定位状态,也要单独问协方差类型依据是什么。不能从“取得定位”推断“完整协方差已知”,也不能从类型名称直接推出某台机器人的误差上限。接口字段帮助读者解释提交内容,而精度或误差声明需要对应测量和评估条件。
未知、缺失和零值为何不能混成一句话
定义中的未知类型是一种有名称的表示。附件未提供类型说明,则是资料缺项;两者不必然相同。若一个显示界面只有空白,编辑应请贡献者解释原字段,而不是随意把空白补为未知、零或高精度。这里讨论的是记录含义,不是在替接收器选择输出值。
同样,协方差阵列的外观不能独立解释其来源。原定义对分量顺序和参照背景还有说明,引用阵列时应保留相应语境。本文不提供阵列数值或坐标计算,也不把一项完整的格式说明写成传感器真实性、导航安全性或现场适用性的保证。
虚构型号条目怎样改掉跨字段推断
设想一个完全虚构的“山榆巡检平台”条目。贡献者提交的摘要只说取得定位,编辑却在协方差类型栏填写“全部已知”,并将整行称作精度确认。审阅者能指出的是资料没有支持这两次扩写;不能据此宣称真实平台精度不好。例子没有实际机器人、卫星信号或定位结果。
较准确的修订是保留原来的状态陈述,询问它来自哪个字段;协方差类型另列未提供,并请贡献者补充对应说明。如果后来收到类型记录,就只更新有依据的内容。若精度确认仍无相应材料,应保持这一问题未决,而不是因为字段表变得完整就一并关闭。
若不同附件描述了不同型号或软件分支,也需要先解释对象关系。相同的定位状态词并不能证明所有附件属于同一套实现。保存资料来源及适用分支,可以让接手者了解自己看到的是通用接口定义、型号公开说明,还是贡献者声称的一次具体观察。
资料库能够确认到哪个层次
本轮结论可以说明定位状态与协方差类型已被分别解释,并列出仍缺的接口或观察关系。它不等于定位精度认证,也不能指导真实机器人通行。本站型号资料栏目可继续查阅技术词汇,相关信息栏目提供其他入口。保留每个字段所回答的问题,型号条目才能减少跨字段补写造成的误解。


