
机器人型号资料实操:关节清单与变量清单怎样核对
2026-11-05
机器人型号资料实操:关节清单与变量清单怎样核对
把机器人模型资料整理进型号库时,关节清单和变量清单经常都表现为一列名称。两列看起来相似,却不一定描述同一类对象。只数行数再填进自由度或驱动器数量栏,会让记录失去原来的含义。本篇给出一个只读核对流程:先限定模型范围,再分开抄录名称与口径,最后检查它们之间的对应关系。全程针对已有资料,不启动运动规划,也不向机器人发送指令。
第一步,把本次查看的模型范围写在表头
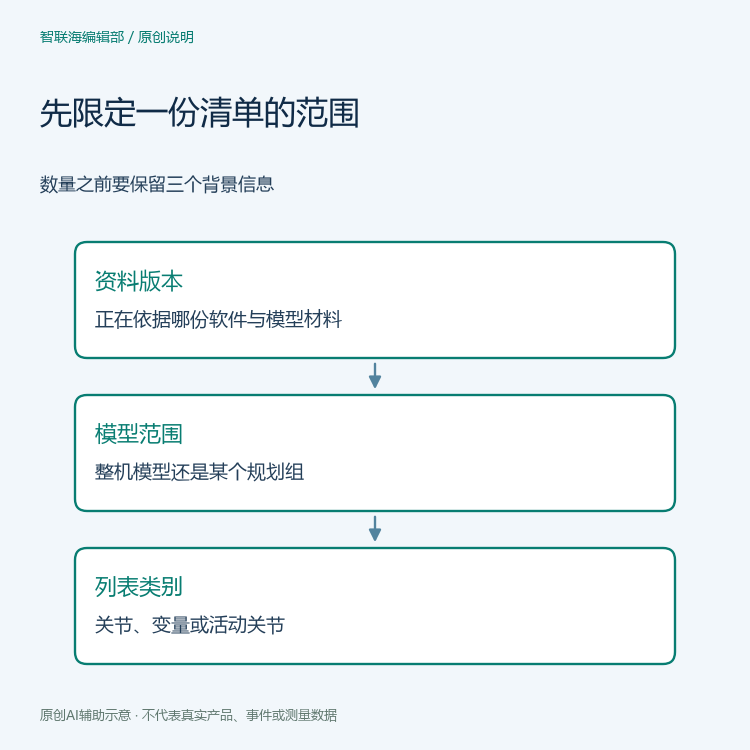
先记录资料对应的软件版本、模型描述来源,以及查看的是整个模型还是某个规划组。MoveIt的模型与状态教程说明,模型包含连杆和关节关系,规划组还涉及SRDF定义;状态则保存某一时刻的信息。这样的范围差异需要先于数量进入记录。
表头可以留出模型来源、组名称和资料版本三个位置。拿不到某一项时,标成尚待确认,不用当前网页标题替代实际模型名称。若一份导出只涉及手臂组,就不要在后面把它的列表称作整机清单;若资料来自教程,也不要当成供应商已经交付的产品参数。
第二步,将关节名称与变量名称分别抄录
为关节名称和变量名称建立两个独立栏目,保留来源中的原始拼写与顺序。列名要直接说明正在记录哪一类对象,不宜都简写成轴。对于每一列,同时记下它来自哪项接口或哪份已提供的导出材料,这比事后根据名称猜测列表类型可靠。
RobotModel官方接口说明分别列出关节模型、变量名称和变量数量等接口。它还提供活动关节列表,并明确活动关节不包含固定关节与从动关节。阅读时应保留这些限定,而不是认为所有带有关节字样的方法都会返回同一个集合。
第三步,按接口定义检查名称之间的关系
若已有材料提供变量所属关节的映射,就把这种关系单独登记,保持变量名称与关节名称各自完整。不要因为某个变量名称包含一个熟悉的前缀,就认定它一定属于相似名称的关节。官方接口中也有查询变量所属关节的入口,但本文不运行该接口或构造查询结果。
遇到固定、从动或多自由度等模型分类时,先在备注栏说明资料采用的分类,再讨论列表应如何比较。尤其不能把变量条目数直接写成独立驱动器数量。模型如何表示状态,与实际设备使用多少驱动器属于不同记录范围,需要各自的依据。

第四步,给每一个数量保留自己的计数口径
数量栏应同时写出对象与范围,例如某模型的变量条目数,或某组材料列出的活动关节数。没有真实材料支持时,数量可以为空;本流程没有提供一组虚构数值让读者照填,也不从接口名称推算某款产品的自由度。
若两份记录的数量不同,可以先检查它们是否使用相同的软件资料版本、模型范围和列表类别。完成这些对应后,再由实际信息解释差异。不要在尚未核对口径时,把不同数量直接记为零件缺失或软件故障,更不应为让表格一致而删去难以解释的条目。
第五步,交付可复核的清单而不是孤立数字
整理后的资料应让接收人看到表头范围、两类名称、已知映射和数量口径,并指出仍缺哪些来源。若将来取得新的模型描述,可新增一次明确的核对记录,保留此前所依据的材料,而不是覆盖旧值后让变化失去出处。
两张配图为原创AI辅助清单关系示意,不是实际机器人拓扑、运行状态或产品参数。更多内容见机器人型号资料栏目和文章目录。这种只读整理方式有助于把模型里的不同列表说清楚,同时让设备规格问题回到相应的产品证据。


