
机器人视觉资料库:三维包围框中心与目标位姿怎样分读
2026-11-05
机器人视觉资料库:三维包围框中心与目标位姿怎样分读
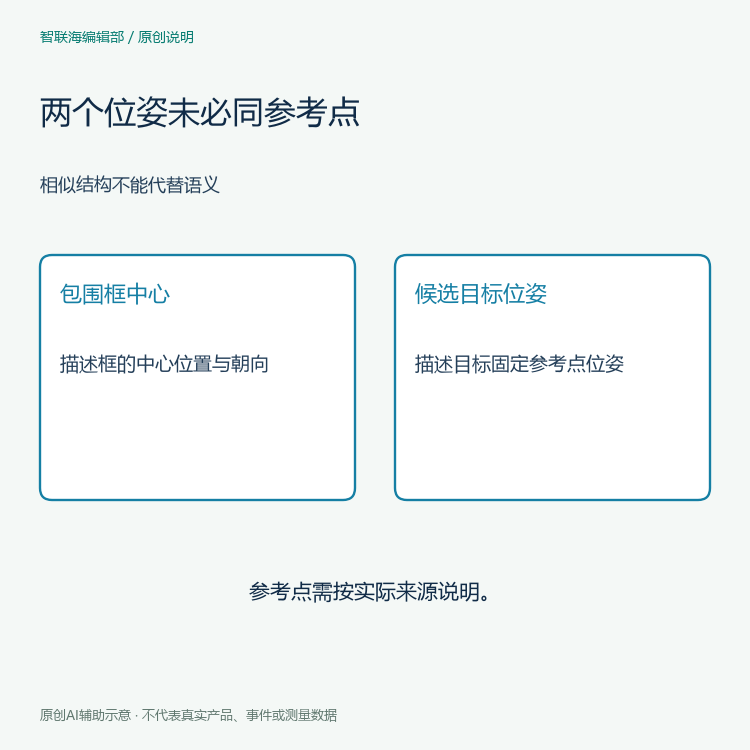
机器人视觉资料库里的三维包围框中心,与候选目标的位姿,不能因为都采用位姿结构就被合并为一列。前者说明框的中心与朝向,后者需要明确目标采用哪个固定参考点。只有保留字段层级和坐标上下文,读者才知道两组数据分别描述什么。本文只阅读公开消息定义,不运行识别、不测量物体,也不评价检测精度。
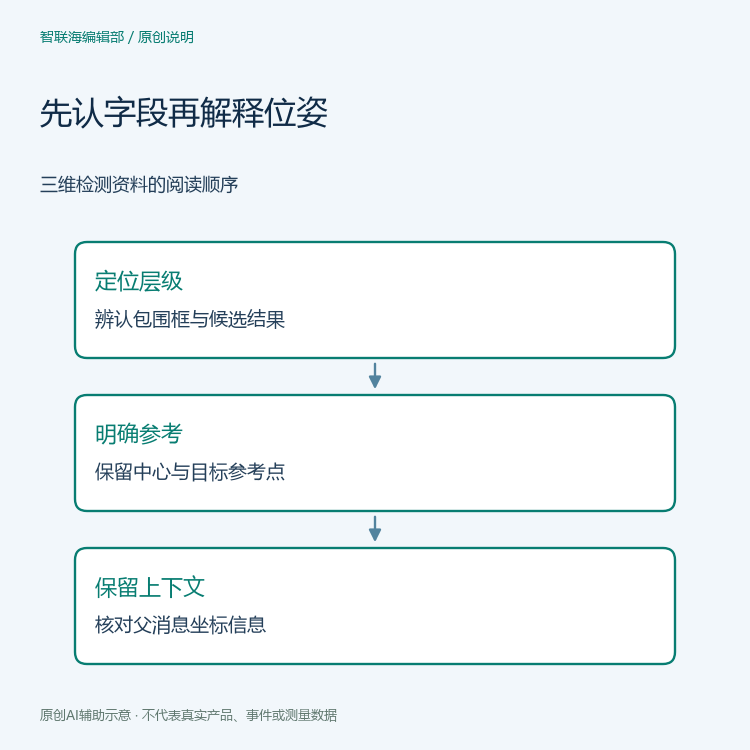
先看三维检测消息包含哪些层级
官方Detection3D定义把候选结果数组与三维包围框放在不同字段中。候选结果包含目标假设及其位姿,包围框则描述检测对象周围的框。这两个字段的共同上层是检测消息,但共同出现并不表示内部所有位姿都有相同参考点。
资料库导入说明应保留完整字段路径,避免只保留一个没有来源的“pose”标题。如果来源只是选取的截图,应明确当前能读到的范围。缺少字段路径时,读者无法单凭一组数值判断它属于包围框还是候选结果,也不宜用常见习惯替代来源定义。
包围框中心描述框的位置与朝向
官方BoundingBox3D定义将center写为位姿结构,用于框的三维中心位置和朝向;size则表示框在各方向上的总尺寸。框可以具有旋转,因此中心字段不只是一组三维位置,也包含朝向信息。中心和尺寸的角色需要分别说明。
把尺寸读成中心偏移,或者把中心读成物体所有参考点的共同位置,都会改变原字段的意义。这里不从消息名称推断框是否紧贴表面,也不据此判断物体真实外形。资料阅读能够确认结构的定义,不能补出来源没有提供的几何质量结论。
候选目标位姿需要明确固定参考点
官方ObjectHypothesisWithPose定义说明,候选结果的位姿针对物体上的固定参考点。文档给出的例子包括包围框中心、质心以及参考网格的原点。因此,包围框中心只是可能的参考之一,不能被默认成每个候选目标位姿的唯一含义。
如果一份资料明确采用参考网格原点,就应把该说明与候选结果一起保存;如果没有说明,就应记录这个缺口。两个位置恰好相同的例子,也不能证明两个字段在所有情况下都语义相同。需要保留的是定义关系,而不是从一条记录反推整个接口的通用约定。
父消息坐标上下文也要保留
候选位姿本身没有单独的时间戳和坐标框架标识,定义要求从父消息的头部取得坐标框架信息。资料库展开嵌套字段时,应保留这一来源关系。把内部位姿单独抽出而不保留父层信息,会使后来读者难以解释它所在的坐标上下文。
文档还提醒,同一输入的不同类别候选可能得到不同的六维位姿。这里不把候选数组压缩为一个没有说明的“唯一物体位姿”,也不推断哪个候选已被实际验证。保留候选结果各自的位姿及其解释依据,能避免资料整理过程提前替来源作出选择。
用虚构导入表检查含义是否丢失
设想一张虚构导入表,把包围框center与候选结果pose都映射成“中心”。原说明却写明候选位姿采用网格原点。此时应修正字段说明,恢复两个来源路径及参考点含义,而不是直接认定检测结果矛盾。这个例子没有真实对象、坐标数值或识别结果。
如果候选参考点根本没有说明,整理结论可以写为尚缺定义,并向资料提供方请求对应说明。不能为了填满表格就假定为质心,也不能把框中心直接复制过去作为补值。保留缺口有助于后续核对,虚构一个确定关系则会使后续比较建立在错误前提上。
让资料结论停留在可读的字段关系
本次阅读使用Jazzy路线下的vision_msgs资料,页面显示版本为4.2.0,阅读日期为2026年11月5日。结论针对这些定义中的字段角色,不包含目标定位精度、应用适用性或机器人运动结果。原创配图只呈现阅读关系,没有模拟真实检测界面。
可继续查阅机器人视觉资料阅读栏目与文章目录。资料库记录若能保留字段路径、参考点说明与父消息上下文,就能分别解释三维包围框和候选目标位姿,而不把相似的数据结构误当成相同的几何对象。


