
机器人模型框架资料:位姿参考与附着关系怎样分读
2026-11-05
机器人模型框架资料:位姿参考与附着关系怎样分读
模型框架资料里,一个位姿相对于某框架表达,不等于对象就附着在那个框架上。机器人模型库需要保留数值参考与附着关系的不同角色,否则读者可能把坐标说明当成连接结构。本文完整阅读SDFormat1.12的官方frame与pose定义,讨论假设资料附件,不编辑模型、不计算变换、不运行仿真,也不观察设备。
relative_to回答位姿怎样被表达
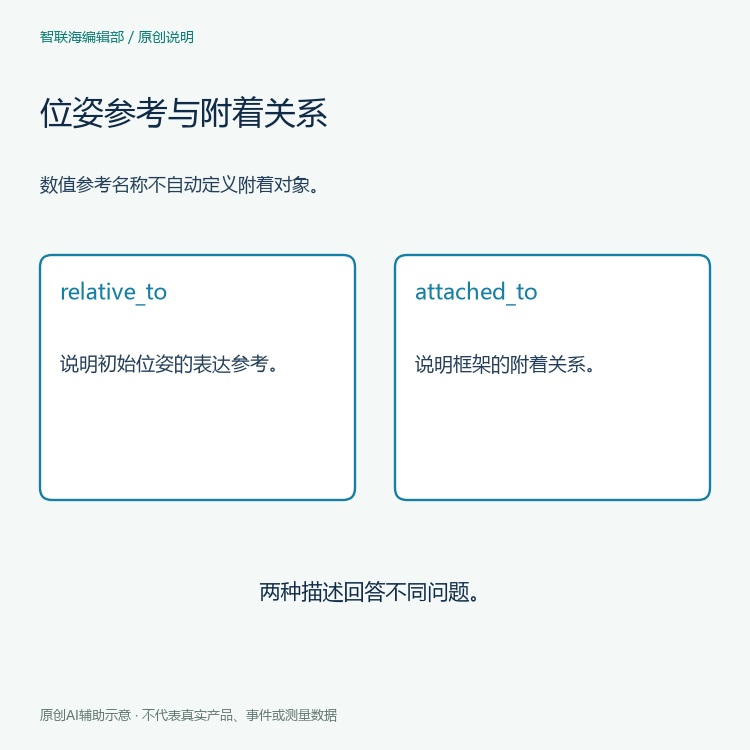
官方1.12版pose定义说明,位姿在relative_to所命名的框架中表达,并指出这项属性影响初始位姿,而不决定其后动态运动。阅读摘要应保留这个范围,不因某个框架名字出现在位姿旁边,就声称对象以后都随它运动。
假设附件把一组位姿数值标成相对某框架,整理者可要求作者指出属性原文及其对象。单独的名称不能替整个声明,也不能替模型的连接关系。本文没有比较真实数值或判断两个姿态是否相同,只解释参考属性在定义中回答的问题。
attached_to回答框架怎样附着
官方1.12版frame定义明确把attached_to与位姿的relative_to区分,说明框架随其附着的框架共同运动。该属性描述附着链,而位姿参考属性描述数值表达。两处名称不应在数据库里合成一个未注明角色的父框架字段。
假设一行记录同时给出两种属性,接收者应分别保留各自含义。它们的名称是否相同,需要依据原记录说明,不能事先强制归并。本文不根据这些声明推断实体焊接、装配或电缆连接,也不把模型中的共同运动说明当成实机运动观察。
作用域与默认说明为什么要完整保留
frame定义说明,附着目标可以是在相同作用域内声明或隐式定义的相关框架;缺少附着属性时,有其所属作用域的默认关系。pose定义则保留自己的默认参考说明,并提示存在例外。资料编辑者不能用一条简单的缺省父级规则无条件覆盖所有元素。
pose定义还说明,较新版本允许通过作用域分隔形式引用嵌套范围中的框架。引用模型库记录时,应保留格式版本及完整名称,不随意删掉限定部分。本文不解析嵌套模型,也不根据一个看起来熟悉的短名断定它必然指向同一对象。
怎样整理可复核的模型库记录
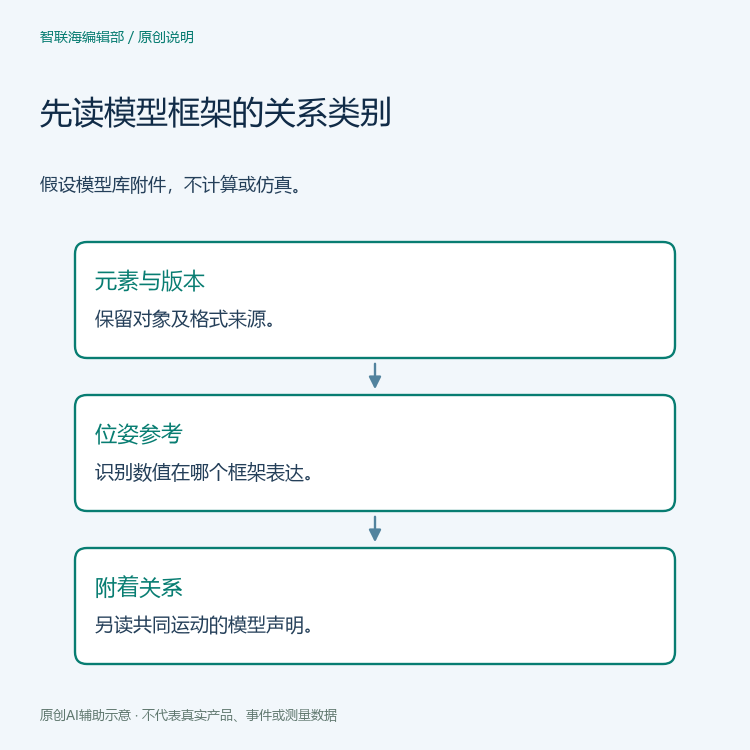
一份清楚的假设摘要,可分别列出元素身份、模型格式版本、位姿参考、附着关系及原始定义位置。若只有位姿字段,就明确附着说明是否另处给出;若附件不完整,就保留缺项。不要为了把表格填满而从一个关系推导另一个,也不把可读的名称当成整个模型已经验证。
frame定义还要求名称在其作用域内唯一,这也是保留对象范围的原因。相同短名来自不同模型时,不能只凭字符相同合并记录。这里的唯一性要求是定义规则,不是本文已经检查某个模型没有冲突;实际检查需要具体模型材料与相应结果。
若后续只把位姿参考列与附着列分开,应记为资料更正;如果模型声明本身改变,应保留新的版本来源;如果另有仿真观察,则单独标明其对象和范围。三个层面的变化不能共用一句模型连接已修复,更不能由示意图替实际结果作证。
两张原创图仅表达两种关系,没有坐标数值、关节运动或真实设备结构。相关阅读可进入机器人型号库资料栏目与相关资源栏目。让模型框架资料保留数值参考与附着语义,可以使记录更容易复核,也避免把一个框架名称同时当成坐标解释和机械事实。


